Maelezo ya Bidhaa
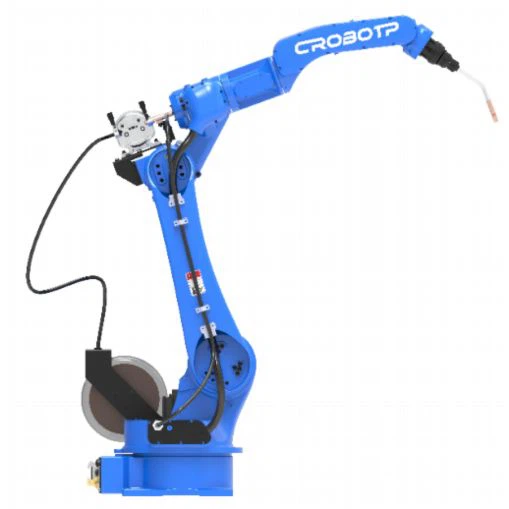
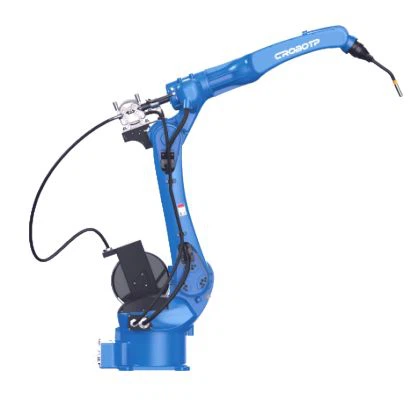
Mfumo wa roboti wa kulehemu wa CRP-RA15-12-J unajumuisha vipengele viwili muhimu: mwili wa roboti na kabati maalum ya umeme. Kila kitengo husafirishwa na kifurushi cha programu ya kulehemu ya leza iliyosakinishwa awali kiwandani, kuwezesha utumaji wa mara moja kwa ajili ya utumizi sahihi wa viwanda. Suluhisho hili la roboti la kulehemu lililojumuishwa limeundwa kwa ajili ya kulehemu leza, kukata leza, na michakato ya kufunika kwa leza, ikitoa utendakazi thabiti katika hali za usindikaji wa nyenzo za usahihi wa juu.
Tabia za Utendaji wa Robot
● Kiolesura cha Kuchomelea cha Laser kilichojitolea
Vitendo vilivyounganishwa vya mchakato wa kulehemu wa leza kama vile udhibiti wa nguvu, ulaji wa waya, kuanza/kusimamisha laini,-upunguzaji wa mapema, kutambua kunabandika waya, na{1}}kuchora na kujaza waya kunakidhi mahitaji ya juu-ya ufunikaji wa waya.
● Mwendo Mgumu wa Juu-Usahihi
Muundo wa mkono wa roboti ulioimarishwa hutoa uwezo wa kurudia ±0.02mm, jita sufuri wakati wa kulehemu, na huhakikisha uthabiti wa boriti ya leza.
● Mfumo wa Kulisha-Modi Mbili na Stepper Wire Feeding
Inaauni-udhibiti wa ulishaji wa waya kupitia servo na motors za stepper, kuwezesha udhibiti sahihi wa kasi kwa waya 0.6-2.0mm na inafaa kwa michakato ya kulehemu inayohusisha nyenzo kama vile chuma cha pua na aloi za alumini.
● Kigezo Wima cha Kufundisha kwa Upangaji Ufanisi
Kipengele cha kufundishia cha wima cha ergonomic hupunguza muda wa programu kwa CRP-RA15-12-J kwa 40% ikilinganishwa na miundo ya kitamaduni.
● Baraza la Mawaziri Lililounganishwa
Kabati ni ndogo kwa 35% na inaweza kupachikwa moja kwa moja kwenye seva pangishi ya leza. Inaauni ingizo moja-ya awamu ya 220V, kuruhusu utumiaji wa haraka bila kurekebisha gridi ya nishati ya warsha.
● Imejengwa-katika UPS za Viwanda
Mfumo wa ulinzi- uliojengewa ndani wa UPS hubadilika hadi chanzo chelezo cha nishati kwa Chini ya au sawa na 5ms baada ya kukatika kwa umeme bila kutarajiwa. Baada ya kurejeshwa kwa nguvu, kulehemu huanza tena kiotomatiki, kuondoa sehemu zilizoachwa.
● Ina
Huluki: CRP-RA15-12-J
Kabati la umeme: G5A
Pendenti ya Kufundishia: Kielelezo Wima cha Kufundishia, urefu wa kebo mita 6
Kisanduku cha uendeshaji: 2 (yenye kebo ya mita 5 -)
Udhibiti wa baraza la mawaziri na kebo kuu ya unganisho la mwili mita 5
Ngoma ya waya ya kulehemu na kusimama
Hiari shoka mbili za nje
Vigezo vya Kiufundi vya Mwili wa Robot
|
Mfano |
CRP-RA15-12-J |
|
|
Idadi ya mhimili wa mwendo |
6 |
|
|
Maliza mzigo |
12kg |
|
|
Radi ya uendeshaji |
1554 mm |
|
|
Usahihi wa kurudia |
± 0.05mm |
|
|
Upeo wa pembe ya kila mhimili |
J1 |
Kupachika chini/kichwa chini -167 digrii ~167, uwekaji ukuta -30 digrii ~30 digrii |
|
J2 |
-155 digrii ~90 digrii |
|
|
J3 |
-85 digrii ~155 digrii |
|
|
J4 |
-190 digrii ~190 digrii |
|
|
J5 |
-105 digrii ~130 digrii |
|
|
J6 |
-210 digrii ~210 digrii |
|
|
Kasi ya juu ya pamoja |
J1 |
digrii 169 / S |
|
J2 |
digrii 169 / S |
|
|
J3 |
digrii 169 / S |
|
|
J4 |
digrii 301 /S |
|
|
J5 |
digrii 220 / S |
|
|
J6 |
digrii 743 /S |
|
|
Torque inayoruhusiwa |
J4 |
20N.m |
|
J5 |
20N.m |
|
|
J6 |
11N.m |
|
|
Wakati unaoruhusiwa wa inertia |
J4 |
0.5kg.m² |
|
J5 |
0.5kg.m² |
|
|
J6 |
0.16kg.m² |
|
|
Weka mazingira |
Halijoto 0~45 digrii , Unyevu 20%~80%RH(hakuna condensation) |
|
|
Mwili interface |
16Pini |
|
|
Uzito wa mwili |
170kg |
|
|
Mbinu ya ufungaji |
Ufungaji rasmi, ufungaji wa inverted, ufungaji wa upande |
|
|
Kiwango cha IP |
Mwili IP54, Wrist IP67 |
|
Mchoro wa Kiolesura cha Ufungaji

Moto Moto: roboti ya kulehemu ya laser, watengenezaji wa roboti za kulehemu za laser za China, wauzaji, kiwanda