


Utangulizi wa Bidhaa
Roboti tano-inayoshughulikia nyenzo za mhimili (CRP-RA21-70T5) ni kifaa cha otomatiki cha viwandani kilichoundwa kwa ajili ya uhamishaji bora wa- na - nyenzo za ukubwa wa kati. Kwa kutumia muunganisho sahihi- wa mhimili tano, husawazisha kunyumbulika na uwezo wa upakiaji, na kuifanya kufaa kwa programu kama vile kuhamisha bidhaa ambazo hazijakamilika kati ya njia za uzalishaji, masanduku ya kupangilia katika maghala ya vifaa, na kupakia na kupakua sehemu nzito. Muundo wake wa kompakt, ulinzi wa IP67, na teknolojia ya udhibiti wa akili huhakikisha utunzaji thabiti wa nyenzo huku ikibadilika kulingana na warsha zilizojaa na hali ngumu ya kufanya kazi. Hii husaidia kampuni kupunguza gharama za wafanyikazi na kuboresha ufanisi wa mtiririko wa nyenzo, na kuifanya inafaa haswa kwa hali za uzalishaji ambapo kushughulikia usahihi wa trajectory na mzigo wa malipo ni muhimu.
Vipengele vya Utendaji
- Muda wa mkono wa 2.13m, uwezo wa kubeba dhabiti, anuwai kubwa ya kufanya kazi na unyumbufu wa juu.
- Kasi ya operesheni ya haraka, usahihi wa nafasi ya kurudia, yanafaa kwa kukabidhiwa, kusanyiko, kusaga na hali zingine.
- Imeundwa-ndani ya nyaya na trachea ili kupunguza mwingiliano wa nje, rahisi zaidi kwa wateja kutumia na kuboresha ufanisi wa utendakazi.
- Ubao wa kusimamisha dharura wa usalama usiotegemea mfumo wa udhibiti umesanidiwa, na upeanaji wa usambazaji wa kulazimishwa ulioletwa unakubaliwa kutoa-kusimama kwa dharura ya mzunguko mara mbili ili kuhakikisha kutegemewa kwa kusimamishwa kwa dharura.
- Imeundwa-katika kichujio cha-awamu tatu ili kutenga uingiliaji wa nje kwa njia ifaavyo na kuzuia uingiliaji wa ndani wa matokeo.
- Mwili hutoa mabomba ya hewa mbili ili kukidhi mahitaji ya usafiri.
- Imeboreshwa kwa upakiaji na matukio ya kubandika, kwa utendakazi madhubuti na nguvu dhabiti, na kufanya msimbo ufanye kazi rahisi.
Vigezo vya Kiufundi vya Mwili wa Robot
|
Mfano |
CRP-RA21-70T5RA21 |
|
|
Fomu ya mkono |
Viungo vingi vya wima |
|
|
Kiwango cha uhuru |
5 mhimili |
|
|
Kiwango cha juu cha malipo |
70kg |
|
|
Upeo wa kusafiri |
Mhimili1 |
-180 digrii ~180 digrii |
|
Mhimili2 |
-140 digrii ~92 digrii |
|
|
Mhimili3 |
-87 digrii ~135 digrii |
|
|
Mhimili4 |
/ |
|
|
Mhimili5 |
-125 digrii ~125 digrii |
|
|
Mhimili6 |
-360 digrii ~360 digrii |
|
|
Kasi ya juu zaidi |
Mhimili1 |
digrii 175 / S |
|
Mhimili2 |
digrii 175 / S |
|
|
Mhimili3 |
digrii 180 / S |
|
|
Mhimili4 |
/ |
|
|
Mhimili5 |
digrii 250 / S |
|
|
Mhimili6 |
digrii 340 /S |
|
|
Torque inayoruhusiwa |
Mhimili4 |
/ |
|
Mhimili5 |
240N.m |
|
|
Mhimili6 |
135N.m |
|
|
Wakati unaoruhusiwa wa hali |
Mhimili4 |
/ |
|
Mhimili5 |
27kg.m2 |
|
|
Mhimili6 |
11kg.m2 |
|
|
Uzito wa mwili wa roboti |
540kg |
|
|
Umbali wa juu zaidi wa kufikia |
2130 mm |
|
|
Usahihi wa uwekaji unaorudiwa |
± 0.05mm |
|
|
Hali ya ufungaji |
Uwekaji wa chini, juu chini, uwekaji wa ukuta |
|
|
Mwili interface |
IO iliyohifadhiwa |
26Pini |
|
Gesi iliyohifadhiwa |
2*φ10mm |
|
|
Mazingira ya ufungaji |
Halijoto iliyoko |
0 ~ 45 digrii |
|
Unyevu wa jamaa |
20% ~ 80%RH (hakuna condensation) |
|
|
Mtetemo |
Chini ya 0.5G |
|
|
Wengine |
Ufungaji wa roboti lazima uwe mbali na: vimiminiko vinavyowaka au babuzi au gesi, vyanzo vya umeme vya kuingiliwa. |
|
|
Kiwango cha IP |
Mwili IP54, Wrist IP67 |
|
|
Vipengele vya faida |
Muundo thabiti, kasi ya juu, usahihi wa juu, upanuzi wa juu na uendeshaji rahisi |
|
|
Maombi |
Kushughulikia, kubandika, kupakia na kupakua |
|
|
Mpangilio wa baraza la mawaziri la umeme |
G15A |
|
*Masharti ya kipimo:
(1) Roboti imewekwa kwa nguvu kwenye ardhi tambarare;
(2) Jaribio kwa umbali wa 2900mm kutoka katikati ya mzunguko wa JT1 ya pamoja;
(Ngazi ya kelele inatofautiana kulingana na hali, kelele ya usuli ina athari fulani)
Ukubwa wa Flange

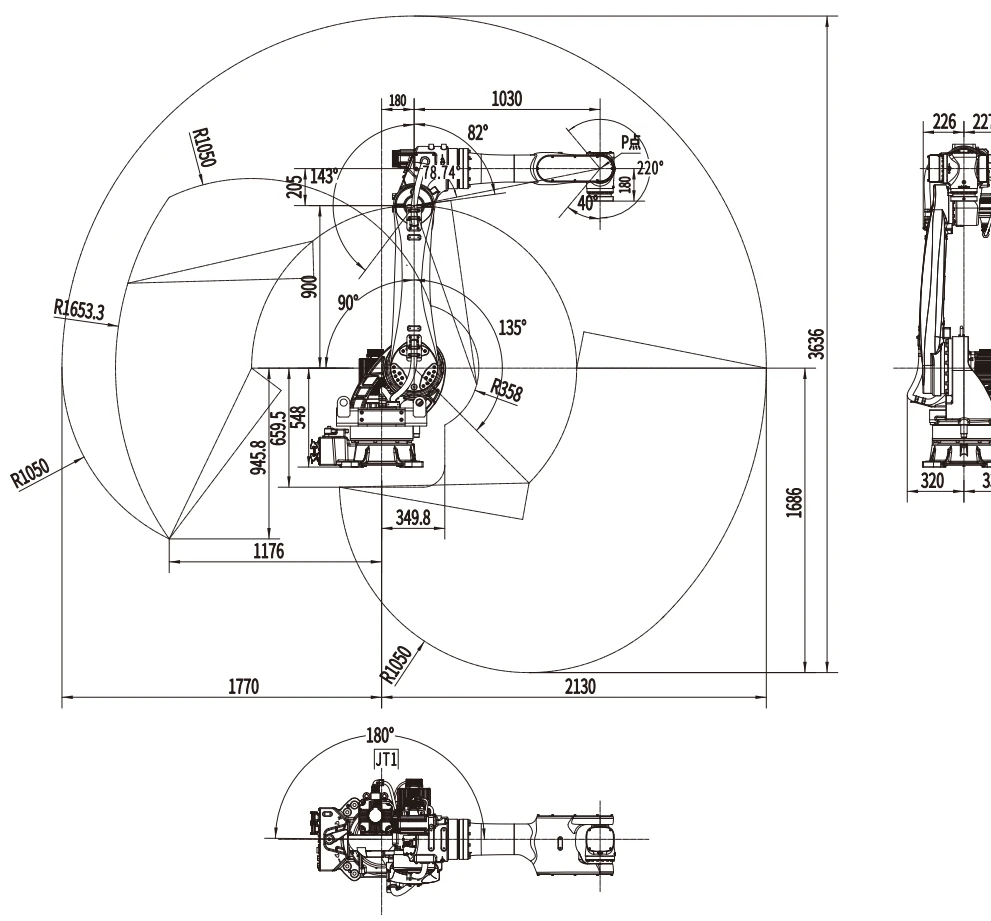
Mchoro wa safu ya kazi
Maswali Yanayoulizwa Mara kwa Mara
Swali: Je, ni matatizo gani ya kivitendo ya kushughulikia roboti hii-inayoweza kushughulikia nyenzo za mhimili tano kwa kufikia mita 2.13 na mzigo wa juu wa malipo?
A: Ufikiaji wa mita 2.13 ya CRP-RA21-70T5 na upakiaji wa juu huiruhusu kushughulikia-uhawilishaji wa maeneo mbalimbali ya vituo{8}} (km, kutoka mwisho wa njia ya uzalishaji hadi rafu za ghala) au kubandika godoro za juu-kuinuka (3{21-70 funika) safu ya kufanya kazi bila harakati za mara kwa mara za msingi wa roboti. Zaidi ya hayo, uwezo wake wa juu wa upakiaji huiruhusu kushughulikia kwa urahisi- nyenzo za kati hadi kubwa (km, sehemu za mashine nzito, katoni zilizopakiwa kikamilifu), kuepuka upotevu wa ufanisi unaohusishwa na utunzaji wa bechi. Inafaa kwa uhamishaji wa kituo kimoja cha nyenzo kubwa, nzito.
Swali: Roboti hii imeandikwa "inafaa kwa kushughulikia, kuunganisha, kung'arisha, nk." Je, inahakikishaje ufanisi wa kiutendaji katika hali tofauti?
J: Kwa kasi yake ya kufanya kazi haraka na usahihi unaorudiwa wa kuweka nafasi, roboti huboresha mtiririko wa nyenzo na kupunguza muda wa kusubiri katika kushughulikia matukio. Inalinganisha kwa usahihi sehemu na vituo vya usakinishaji katika hali za kusanyiko, kuzuia makosa ya kusanyiko yanayosababishwa na kupotoka kwa nafasi. Katika hali za ung'arishaji, inadhibiti kwa uthabiti mwelekeo wa mkono wa roboti, kuhakikisha nguvu inayofanana ya ung'arishaji na usahihi. Uwezo huu wa-kubadilika kwa hali nyingi huruhusu-roboti hii mitano ya kushughulikia nyenzo za mhimili kubadili haraka kati ya kazi tofauti bila kuhitaji marekebisho ya ziada.
Swali: Muundo uliojengewa-ndani ya kebo na trachea unafaidika vipi kwa matumizi na matengenezo ya kila siku?
Jibu: Muundo uliojengewa-ndani ya kebo na trachea huzuia nyaya za nje kushikana, kukatika, au kunaswa kwenye nyenzo, na hivyo kupunguza muda wa kupungua unaosababishwa na kukatika kwa kebo. Pia huondoa hitaji la usimamizi wa ziada wa kebo za nje, kurahisisha usakinishaji na kuwaagiza, na kurahisisha kuanza. Urekebishaji wa mara kwa mara unahitaji tu kuangalia bomba la ndani kwa uvujaji (kwa mfano, uvujaji wa hewa kwenye bomba, insulation ya kebo), kuondoa hitaji la-kupitia tena nyaya za nje mara kwa mara, kuboresha zaidi ufanisi wa uendeshaji na kutegemewa kwa vifaa.
Swali: Je, ni faida gani za ubao huru wa kusimamisha dharura wa usalama na relay{0}}ya kulazimishwa iliyoletwa juu ya miundo ya kawaida ya kusimamisha dharura?
A: CRP-RA21-70T5 "ubao wa kusimamisha dharura wa usalama," bila ya mfumo wa udhibiti, unaweza kuanzisha "kusimama mara mbili- kwa dharura ya mzunguko" kupitia reli iliyoingizwa{5}}ya kulazimishwa hata kama mfumo mkuu wa udhibiti utapata hitilafu, kuondoa hatari inayoweza kutokea ya kusimamishwa kwa dharura ya mzunguko mmoja. Wakati wa kushughulikia nyenzo nzito (kama vile pallets kubwa), nguvu inaweza kukatwa haraka katika dharura ili kuzuia nyenzo kutoka kuteleza au kugongana kwa sababu ya hali ya hewa, kuhakikisha usalama wa wafanyikazi na vifaa.
Swali: Je, kichujio kilichojengwa-katika-awamu ya tatu kinahakikisha vipi utendakazi thabiti wa roboti katika-warsha ya vifaa vingi?
J: Kichujio "kilichojengwa-katika-awamu ya tatu" kwa ufanisi hutenga uingiliaji wa sumakuumeme unaozalishwa na vifaa vingine vikubwa kwenye warsha (kama vile zana za mashine na vijibadilishaji umeme), huku pia kikizuia mwitikio wa roboti yenyewe kuathiri vifaa vinavyozunguka. Kwa mfano, katika njia za uzalishaji ambapo vifaa vingi vya kiotomatiki hufanya kazi kwa ushirikiano, hii inaweza kuzuia ucheleweshaji wa harakati za roboti na hitilafu za uwekaji nafasi zinazosababishwa na kushuka kwa nguvu kwa umeme au usumbufu wa mawimbi, kuhakikisha utendakazi endelevu na thabiti kama vile kushughulikia nyenzo na kubandika, na kupunguza kukatizwa kwa uzalishaji kunakosababishwa na kuingiliwa.
Swali: Ubunifu wa bomba mbili za hewa kwenye mwili wa mashine una jukumu gani mahususi katika upakiaji na matukio ya kubandika?
J: Muundo wa "bomba mbili za hewa" unaweza kuunganisha kwa wakati mmoja aina mbili tofauti za viathiri mwisho (kama vile kikombe cha kufyonza utupu na kishika mitambo), au kutoa vyanzo viwili vya hewa kwa kianzishaji kimoja. Katika matukio ya upakiaji, vikombe vya kufyonza utupu vinaweza kushika vifurushi vyembamba, huku vibano vya mitambo vinaweza kupata masanduku magumu ya ufungaji. Katika hali ya palletizing, mabomba ya hewa mbili huhakikisha shinikizo la hewa katika kikombe cha gripper / kunyonya, kuzuia nyenzo kuanguka kutokana na ugavi wa kutosha wa hewa. Ikichanganywa na vipengele vilivyoboreshwa kwa matukio ya ufungashaji na kubandika, muundo huu huboresha zaidi ufanisi na kutegemewa katika hali hizi.
Moto Moto: roboti ya kushughulikia vifaa vya mhimili tano, Uchina watengenezaji wa roboti za mhimili tano, wasambazaji, kiwanda


